

MicroDuck: Saat AI Agent Mengajari Robot Berjalan
(https://developer.nvidia.com/blog/using-ai-agents-to-teach-robots-like-microduck-to-walk-in-simulation)
Bayangkan mengetik satu prompt: rancang obstacle course, siapkan simulasi, kirim reinforcement learning ke cloud, lalu unduh policy agar robot berjalan. Alur itu dipublikasikan tim NVIDIA untuk MicroDuck, robot biped kecil buatan Pollen Robotics. Pada keynote GTC Berlin Oktober 2026, empat MicroDuck berjalan sendiri ke panggung Jensen Huang. Bagian pentingnya ada di balik layar. Agen AI berperan sebagai pelatih robot, dari merancang kursus rintangan sampai mengirim policy ke perangkat fisik.
Apa Itu MicroDuck?
MicroDuck adalah robot biped open source sepanjang 25 cm buatan Pollen Robotics, studio Prancis yang kini bagian dari Hugging Face. Isinya 15 motor, kamera, LiDAR, dua IMU (sensor inersia), paruh penjepit, dan bobot 800 gram. Pre-order dibuka 27 Agustus 2026 seharga 399 dolar AS sebelum pajak dan pengiriman. Software stack-nya berlisensi Apache-2.0, dari SDK sampai stack reinforcement learning, termasuk tujuh policy bawaan yang boleh dilatih ulang. Targetnya developer dan mahasiswa yang hendak mencoba physical AI.
Agen AI Menyusun Latihan, dari Prompt sampai Aset 3D
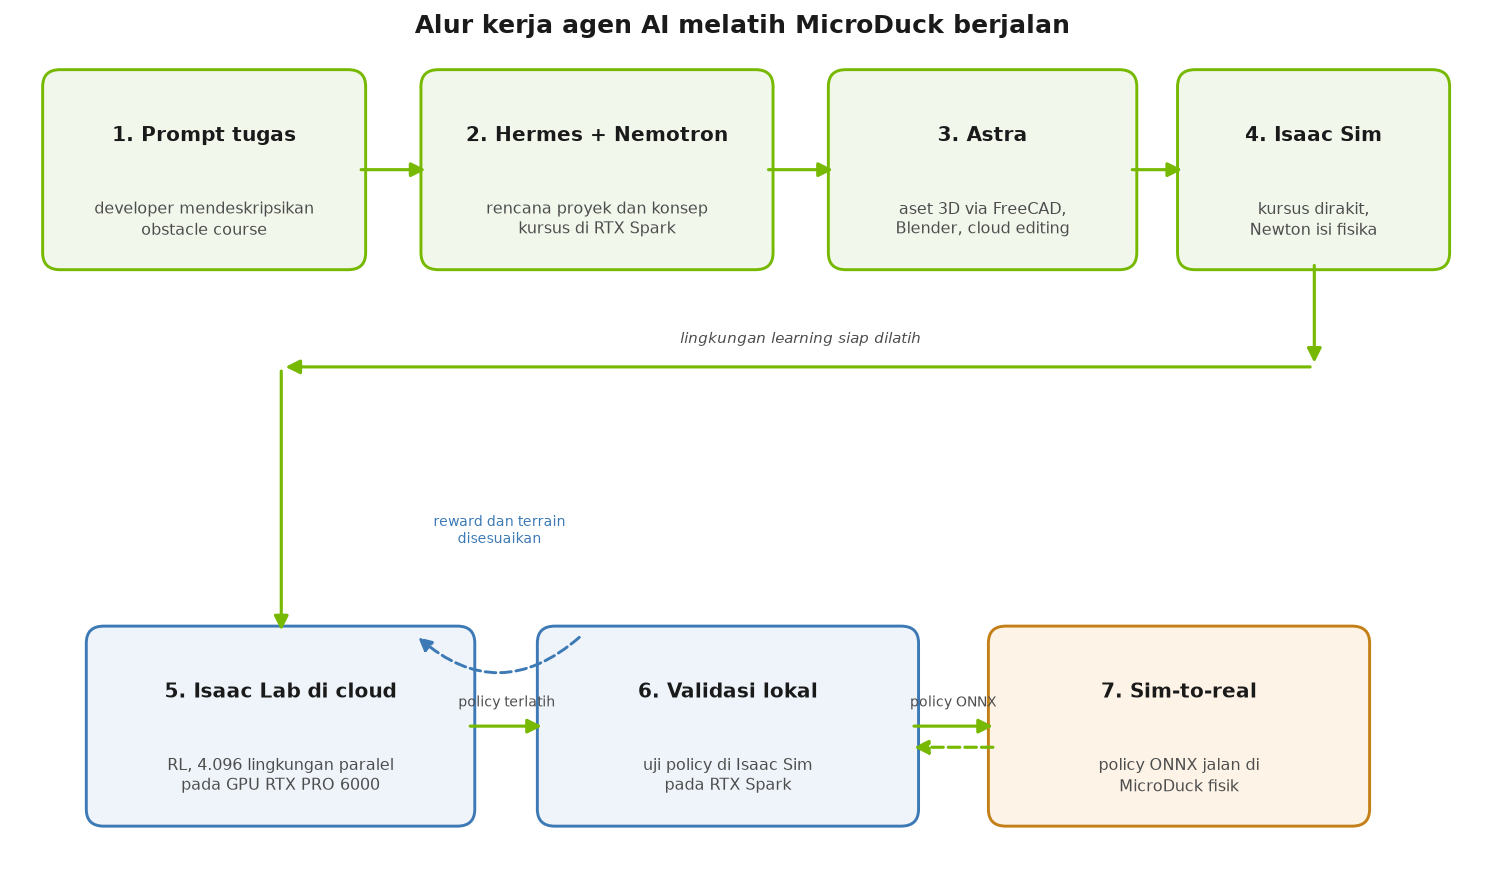
Alur lengkapnya ada di Figure 2, dan semuanya berawal dari prompt. Di workstation RTX Spark, agen bernama Hermes bersama model Nemotron 3.5 Bolt menerjemahkan prompt menjadi rencana proyek: tugas, sumber daya, keluaran, tahapan kerja. Model gambar lokal membuat konsep visual kursus, lalu agen mengekstraknya menjadi inventaris aset. Paket itu diteruskan ke Astra, agen penyiap aset 3D. Astra mengedit referensi di cloud, membangun geometri di FreeCAD, memberi material di Blender, lalu mengekspor aset USD. Objek standar tersedia di SimReady Central Library, lebih dari 2.000 aset OpenUSD gratis.
(https://developer.nvidia.com/blog/using-ai-agents-to-teach-robots-like-microduck-to-walk-in-simulation)
Dari Simulation ke Sim-to-Real dengan Reinforcement Learning
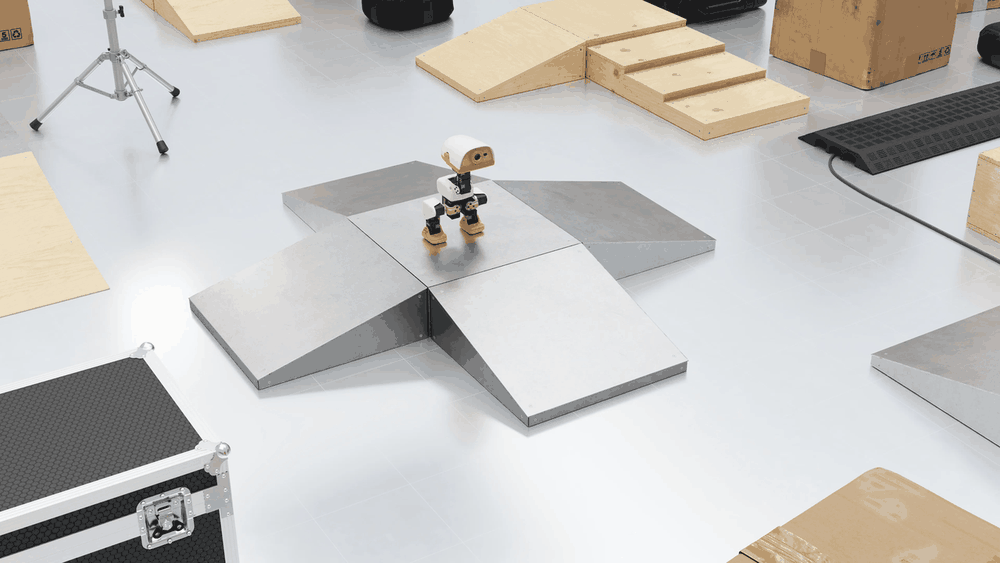
Aset tadi dirakit menjadi kursus di Isaac Sim seperti pada Figure 1, memakai rendering Omniverse dan fisika Newton. Reinforcement learning bekerja di sini: Isaac Lab menjalankan ribuan MicroDuck virtual sekaligus di GPU. Eksperimen ramp di blog NVIDIA memakai 4.096 lingkungan paralel pada satu RTX PRO 6000 Blackwell Workstation Edition. Tiap robot virtual berlatih lewat loop sederhana: observasi kamera dan status sendi, aksi policy, gerak tersimulasi, observasi baru. Policy-nya ringan, mengubah 61 nilai observasi menjadi 14 perintah posisi joint.
Agar policy tahan banting di dunia nyata, Better Actuator Models memodelkan delay perintah, backlash (play pada gearbox), dan penurunan tegangan servo. Domain randomization lalu memvariasikan massa, gesekan tanah, dan noise observasi. Policy terpilih divalidasi lokal di Isaac Sim pada RTX Spark. Setelah lolos, policy diekspor ke ONNX dan dikirim ke onboard robot fisik, pola yang dijabarkan tutorial resmi NVIDIA di Hugging Face, 21 Oktober 2026. Tutupannya video policy Isaac Lab yang berjalan di MicroDuck fisik.
Perbandingan: Pelatihan Manual vs Dibantu Agen AI
Bedanya dengan jalur manual ada di tabel berikut:
| Aspek | Pelatihan manual | Pelatihan via AI agent + simulasi |
| Waktu iterasi | Data fisik lambat dikumpulkan | Ribuan episode paralel di GPU |
| Biaya | Perbaikan perangkat dan waktu engineer | Kegagalan murah; biaya jadi jam GPU |
| Keamanan perangkat | Robot fisik berisiko rusak tiap jatuh | Jatuh hanya menimpa robot virtual |
| Keragaman skenario | Terbatas pada kursus fisik yang dibangun | Terrain, massa, gesekan, noise divariasikan |
| Replikasi | Bergantung catatan manual | Prompt, aset USD, ONNX dibagikan utuh |
Kelebihan dan Keterbatasan
Biaya percobaan turun drastis. Robot virtual boleh jatuh berulang kali tanpa mengganti satu servo pun. Pipeline yang sama menghasilkan artefak yang bisa dipakai ulang, dari aset 3D sampai ONNX. Komunitas sudah mencontohkannya; seorang developer mempublikasikan policy nimble-walk pada 16 Oktober 2026, dilatih di satu GPU L4 sewaan, 1.024 lingkungan. Modelnya berlisensi Apache-2.0 dan menyertakan model card pengukuran.
Keterbatasannya pun nyata. Gap sim-to-real belum hilang: sensor, kontak tanah, dan timing kontrol di robot asli bisa berbeda dari simulasi. Policy komunitas tadi diberi label simulation only karena belum pernah dijalankan pada MicroDuck fisik. Pelatihan juga membutuhkan GPU NVIDIA, baik lokal maupun cloud. Agen mempercepat proses, tetapi desain reward tetap di tangan developer.
Kesimpulan
Kisah MicroDuck menampilkan peran baru agen AI: menyusun rencana, menyiapkan aset, mengatur simulasi, dan mengevaluasi policy sebelum manusia mengambil alih uji fisik. Robot fisiknya terjangkau, 399 dolar AS sebelum pajak dan pengiriman. Tooling-nya terbuka dari ujung ke ujung, dari environment Isaac Lab di GitHub sampai policy komunitas di Hugging Face. Pola pelatih robot ini layak menyebar ke robot yang lebih kompleks karena fondasinya sudah dipakai di industri. Kalau kamu penasaran, buka dokumentasi Isaac Lab dan minta agen AI menyusun latihan pertamamu.
Penulis: Emmanuel Daniel Widhiarto, S.Kom – FDP Scholar
Referensi
NVIDIA. (2026). Using AI Agents to Teach Robots Like Microduck to Walk in Simulation. https://developer.nvidia.com/blog/using-ai-agents-to-teach-robots-like-microduck-to-walk-in-simulation
NVIDIA. (2026). Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0. https://huggingface.co/blog/nvidia/microduck-isaac-lab-sim-to-real
Pollen Robotics. (2026). Microduck: A tiny biped robot you can teach new tricks. https://pollen-robotics.com/microduck/
Hugging Face. (2026). Nimble walk (NottyDuck). https://huggingface.co/reachjalil/microduck-nimble-walk
TechEBlog. (2026). Microduck Robots Waddle, Stumble, and Recover During Jensen Huang’s GTC Berlin Keynote. https://www.techeblog.com/microduck-robots-jensen-huang-gtc-berlin-keynote/
Comments :