

Kenapa Kaki Karakter Game Tidak Lagi Melayang di Tangga? Mengenal Peran Inverse Kinematics
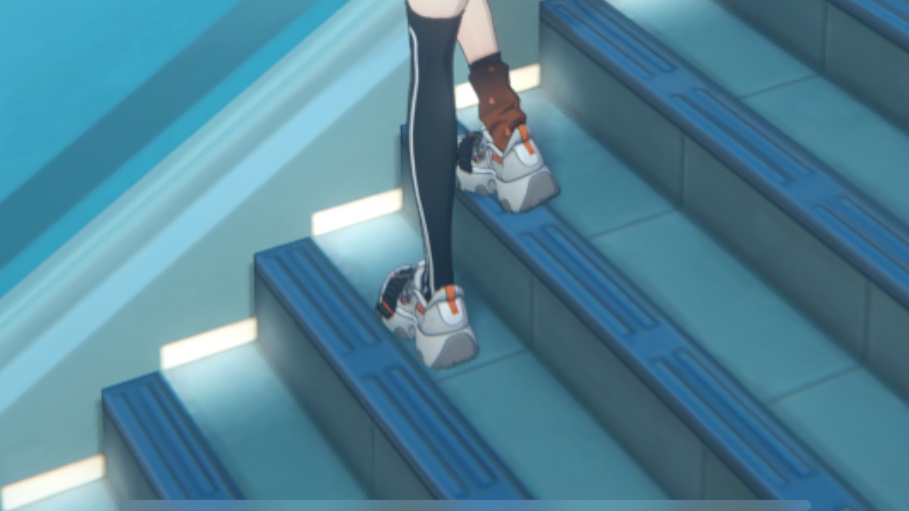
Jika memperhatikan game tiga dimensi era awal 2000-an, kaki karakter yang berhenti di tengah tangga atau lereng berbatu sering terlihat janggal. Satu kaki menembus masuk ke dalam permukaan tanah, sementara kaki sebelahnya mengambang lurus di udara tanpa menyentuh lantai pijakan. Situasi ganjil ini kerap memecah perhatian pemain saat menjelajahi lingkungan virtual yang seharusnya tampak meyakinkan. Pada game modern, kejanggalan visual tersebut sudah jarang ditemukan di layar kaca. Lutut karakter kini tampak pintar menekuk mengikuti tinggi rendahnya kontur tanah secara otomatis sehingga telapak kaki menapak kokoh di berbagai rintangan.
Batasan Hierarki Maju pada Forward Kinematics
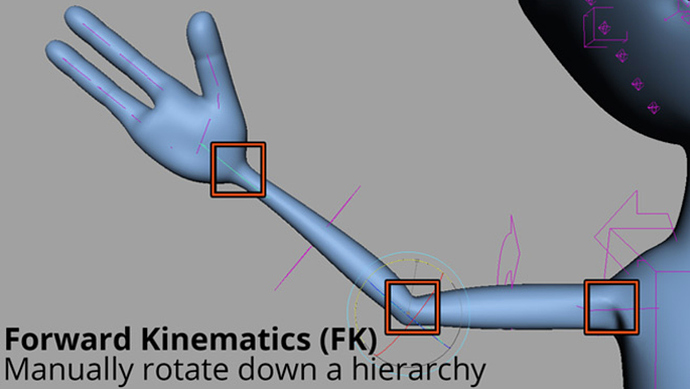
Kejanggalan pada game generasi awal bermula dari keterbatasan metode animasi tradisional yang mengandalkan Forward Kinematics atau FK. Pada pendekatan ini, para animator merancang klip gerakan lari, berjalan, dan berdiri di atas bidang datar yang seragam. Struktur kerangka karakter diatur dalam hierarki sendi yang menghitung rotasi secara berurutan dari pangkal panggul menuju paha, betis, hingga ujung telapak kaki. Posisi akhir telapak kaki di ruang tiga dimensi murni merupakan akumulasi dari sudut rotasi seluruh sendi induk di atasnya. Kalkulasi searah dari atas ke bawah ini sama sekali tidak memedulikan geometri permukaan tanah di bawah tubuh karakter.
Ketika engine game memutar rekaman animasi statis tersebut di atas kontur miring atau anak tangga, sistem hanya mengulang kembali sudut sendi yang sama. Engine biasanya menempatkan panggul karakter pada ketinggian tetap di atas kapsul tabrakan utama. Akibatnya, kaki yang berada di undakan lebih rendah menggantung di ruang hampa, sedangkan kaki di undakan tinggi menembus lantai. Menyediakan variasi animasi berbeda untuk setiap kemungkinan sudut kemiringan tangga membutuhkan waktu produksi dan konsumsi memori yang terlalu besar. Pengembang game membutuhkan pendekatan komputasi dinamis yang mampu mengoreksi sudut sendi secara otomatis secara real-time.
Perhitungan Balik Posisi Pijakan Lewat Inverse Kinematics
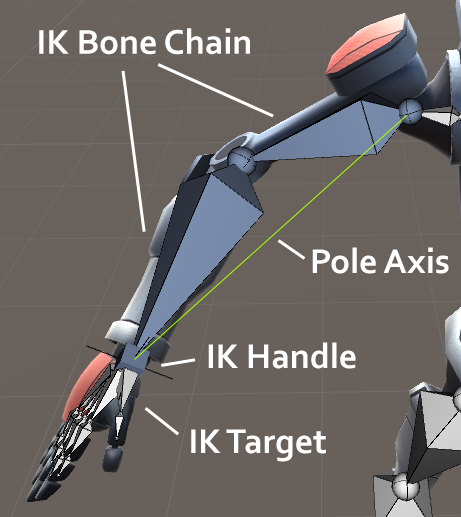
Solusi teknis untuk mengatasi kaki melayang hadir melalui metode Inverse Kinematics atau IK yang membalik alur kalkulasi hierarki sendi. Berbeda dengan pendekatan maju, algoritma ini memulai perhitungan dari target posisi telapak kaki lalu menghitung mundur rotasi sendi paha dan lutut. Langkah awal dimulai saat engine menembakkan sensor penjejak jarak berupa raycast atau sphere trace dari telapak kaki ke arah lantai. Sinar penjejak ini mendeteksi titik kontak fisik dan orientasi kemiringan tanah tepat di bawah kaki karakter. Setelah titik kontak lantai terdeteksi, engine langsung mengunci koordinat target tersebut sebagai tumpuan telapak kaki.
Setelah posisi kontak terkunci, engine menggerakkan modul komputasi yang disebut solver IK untuk menyesuaikan rantai sendi kaki. Modul ini menghitung sudut tekukan sendi lutut dan panggul menggunakan formula analitis dua sendi atau algoritma iteratif modern seperti FABRIK. Pada saat bersamaan, posisi panggul karakter diturunkan sedikit agar kaki bagian atas tidak meregang secara berlebihan. Rotasi telapak kaki turut disesuaikan dengan sudut bidang tangga agar menempel rata pada permukaan pijakan. Melalui perhitungan mundur ini, karakter tampak berdiri seimbang dengan tumpuan beban tubuh yang meyakinkan.
Beban Pemrosesan Raycast dan Optimasi Animation Level of Detail
Penerapan fitur penyesuaian pijakan kaki atau Foot IK menghadirkan kompromi teknis yang nyata dalam pengembangan game. Menembakkan beberapa sinar raycast setiap detik ke dalam dunia game padat geometri menyedot siklus prosesor CPU yang cukup besar. Selain memeriksa tabrakan fisik, prosesor harus menyelesaikan perhitungan trigonometri invers pada setiap frame untuk memperbarui posisi sendi. Beban komputasi ini meningkat tajam jika diterapkan secara serentak pada puluhan atau ratusan karakter di medan pertempuran luas. Pengembang dituntut mencari strategi cerdas agar peningkatan kualitas visual ini tidak merusak kestabilan laju bingkai per detik.
Tantangan performa tersebut diselesaikan dengan menerapkan sistem optimasi yang dikenal sebagai Animation Level of Detail atau Animation LOD. Lewat sistem ini, kalkulasi raycast dan solver IK hanya diaktifkan secara penuh pada karakter pemain dan karakter nonpemain yang berada paling dekat dengan kamera. Seiring bertambahnya jarak karakter dari kamera, frekuensi penembakan raycast dikurangi secara bertahap atau dimatikan sepenuhnya. Karakter yang berada jauh di latar belakang cukup menjalankan animasi hierarki maju standar tanpa penyesuaian kaki dinamis. Pendekatan selektif ini efektif menjaga performa komputasi tetap stabil tanpa disadari oleh mata pemain.
Harmoni Rekayasa dan Seni Menjaga Pengalaman Bermain
Evolusi teknologi animasi kaki karakter menghadirkan refleksi penting mengenai rekayasa perangkat lunak bagi para mahasiswa pengembang game. Animasi karakter yang meyakinkan di layar kaca lahir dari perpaduan harmonis antara data gerak artistik dan algoritma adaptif runtime. Melalui perhitungan matematis yang tepat, persoalan visual klasik di permukaan tangga dapat dituntaskan secara efisien tanpa membebani perangkat keras secara berlebihan. Kolaborasi antara kepekaan seni dan optimasi teknis menjadi fondasi utama dalam menjaga pengalaman bermain tetap mulus sepanjang permainan berlangsung.
Penulis
Daniel Kevin Jhon Feko Wahyudi, S.Kom – FDP Scholar
Referensi
Aristidou, A., & Lasenby, J. (2011). FABRIK: A fast, iterative solver for the Inverse Kinematics problem. Graphical Models, 73(5), 243–260. https://doi.org/10.1016/j.gmod.2011.05.003
Epic Games. (2026). IK Rig and animation retargeting in Unreal Engine. Unreal Engine Documentation. https://dev.epicgames.com/documentation/en-us/unreal-engine/ik-rig-animation-retargeting-in-unreal-engine. Diakses pada 4 November 2026
Unity Technologies. (2026). Inverse Kinematics in Unity animation. Unity Documentation. https://docs.unity3d.com/Manual/InverseKinematics.html. Diakses pada 4 November 2026
Comments :